Низкая платформа с грузом сверху
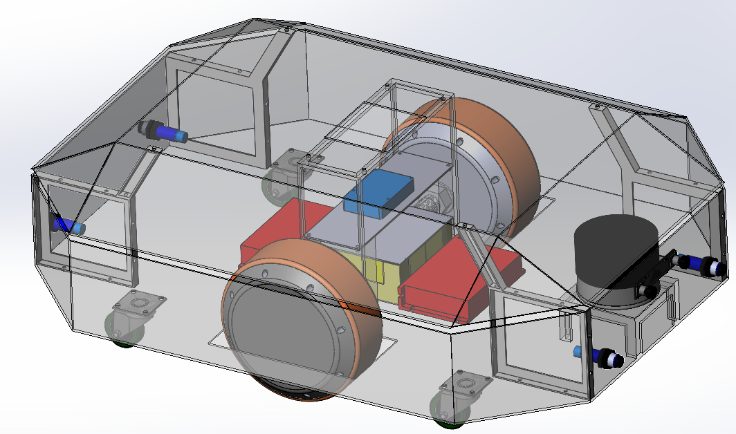
На схеме корпус прозрачный, чтобы было видно всё, что внутри. Тяжёлые узлы лежат внизу, между колёсами, а сверху едет паллета.
7 узлов · прозрачная схема
Автономная мобильная платформа
Автономная платформа для складов и производственных предприятий. Строит карту цеха и доставляет груз туда, куда укажет человек.
Задача
Грузы на складах и предприятиях перемещают вручную.
Внутренняя логистика остаётся узким местом склада и производства.
Склад отапливают и дополнительно освещают, потому что в нём работают люди.
Прототип
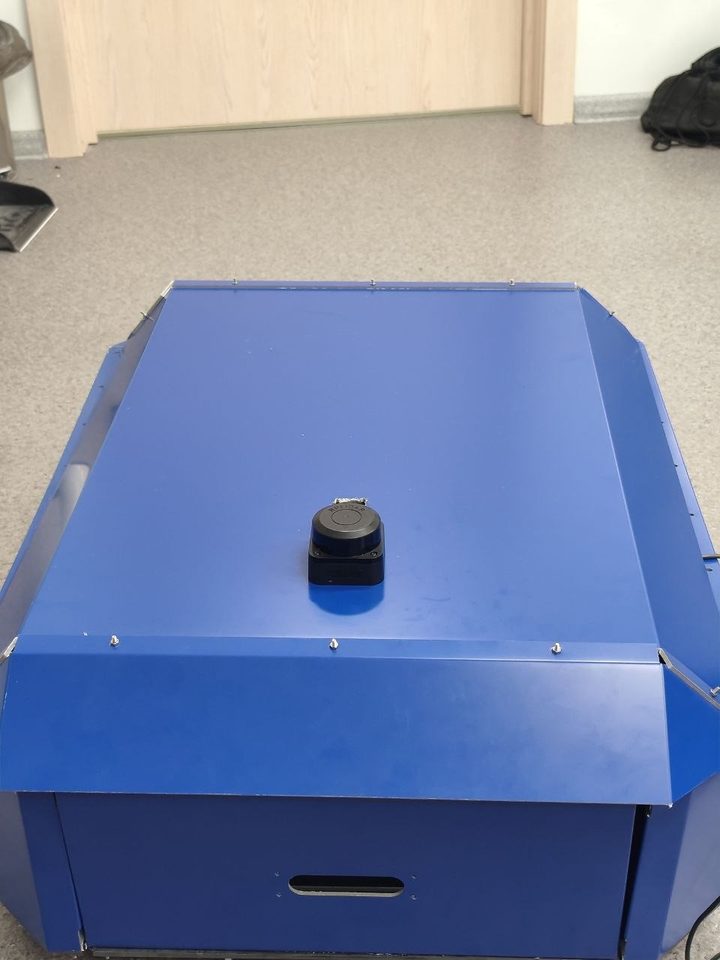
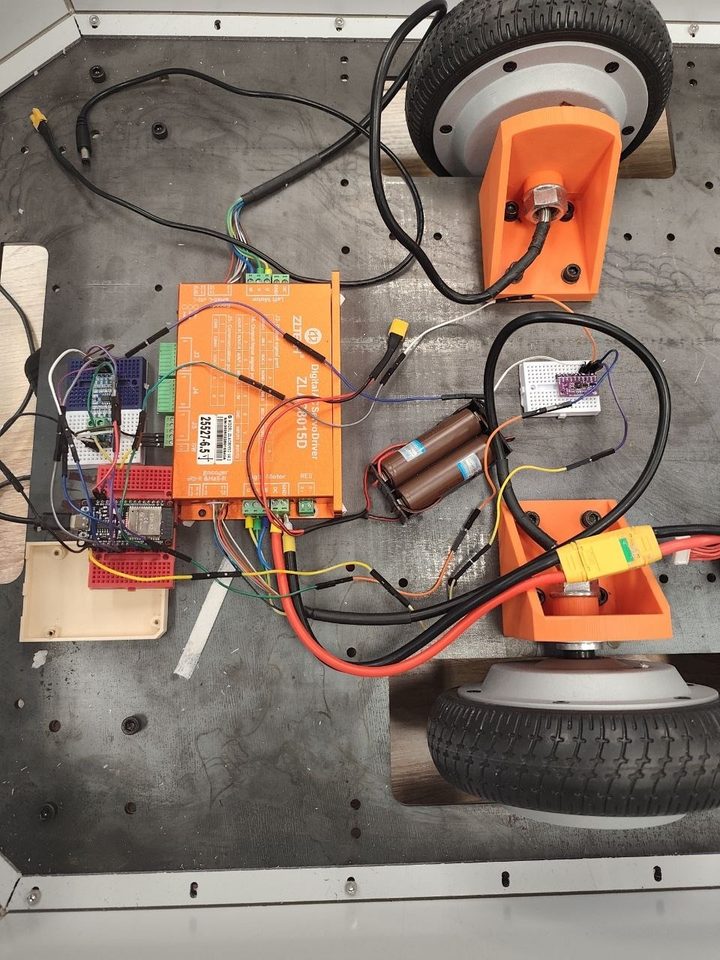
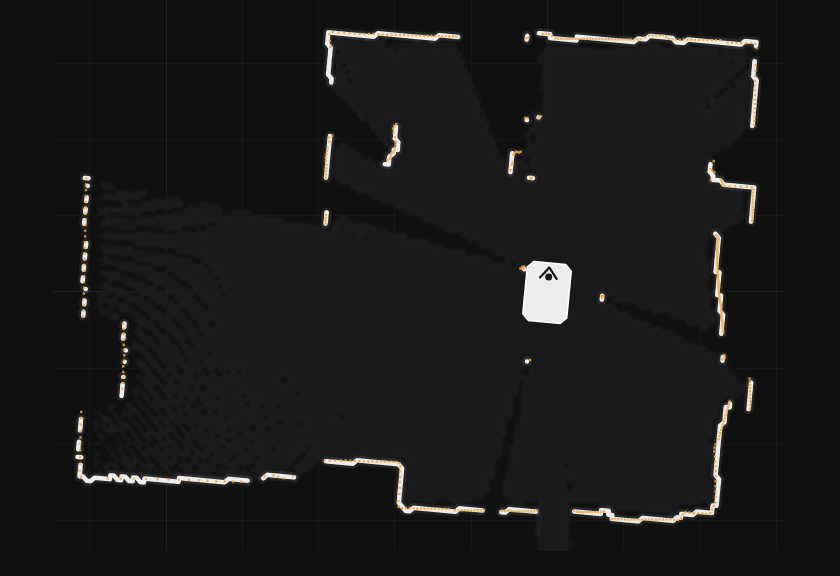
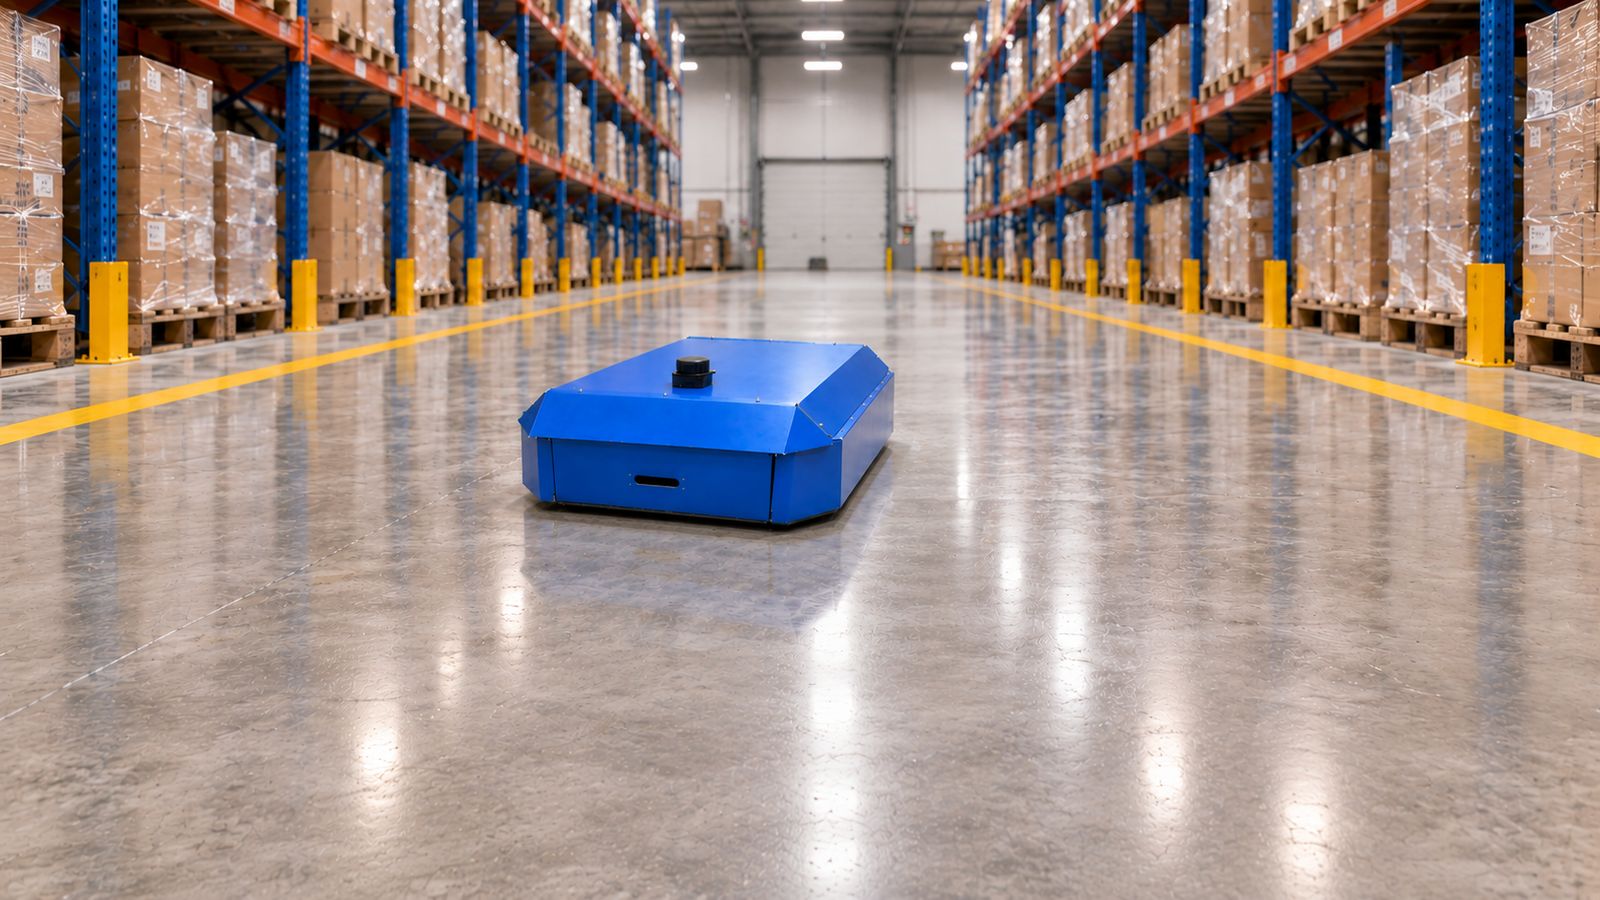
Это фото нашего прототипа, а не рендер. Он уже ездит по команде и строит карту помещения лидаром. На нём команда проверяет навигацию, привод и ПО, а ниже на схеме разобран готовый робот.


Фото реального прототипа, октябрь 2026
Устройство готового робота
Это схема готового робота, а не прототипа. Прокрутите страницу: АМП разберётся на семь узлов, и у каждого появится объяснение. Модель можно повернуть мышью или пальцем.
На схеме корпус прозрачный, чтобы было видно всё, что внутри. Тяжёлые узлы лежат внизу, между колёсами, а сверху едет паллета.
7 узлов · прозрачная схема
Несущая рама держит грузовую площадку, корпус с фасками закрывает узлы. На площадке едет паллета или коробки массой до 90 кг. Тяжёлые узлы стоят низко, поэтому центр масс остаётся внизу.
до 90 кг · грузовая площадка · низкий центр масс
Два ведущих колеса стоят по центру корпуса. Когда они крутятся с разной скоростью, платформа поворачивает, в том числе на месте. Такой привод уже ездит на прототипе.
до 2 м/с без груза · до 1,5 м/с с грузом · поворот на месте
Четыре поворотных колеса по углам принимают часть нагрузки и не дают платформе раскачиваться при разгоне и торможении.
4 колеса · свободный поворот
Литий-железо-фосфатная батарея 48 В, 50 Ач запасает около 2,4 кВт·ч. Этого хватает на 4–10 часов работы в зависимости от груза и маршрута. Химия LiFePO4 устойчива к перегреву и выдерживает много циклов заряда.
48 В · 50 Ач · ≈ 2,4 кВт·ч · 4–10 ч
Собирает данные LiDAR и камеры, строит карту цеха, определяет положение робота и прокладывает маршрут. Программа построена на ROS2 с открытой архитектурой, поэтому под задачи заказчика можно дописать свои модули.
ROS2 · SLAM · планирование маршрута
Лазерный дальномер сканирует пространство и измеряет расстояние до стеллажей, стен и людей. По этим точкам робот строит карту, понимает, где находится, и объезжает препятствия. Свет ему не нужен: лазер сам подсвечивает цель.
карта цеха · объезд препятствий · работа в темноте
Камера читает маркеры AprilTag и ArUco на стеллажах. Это локальный уровень навигации: по маркеру робот доводит положение у паллеты до ±20 мм. По углам корпуса стоят дополнительные датчики.
AprilTag / ArUco · ±20 мм
Паспорт готовой платформы
Переключите режим: с грузом робот едет медленнее
48 В × 50 Ач ≈ 2,4 кВт·ч
Программный продукт
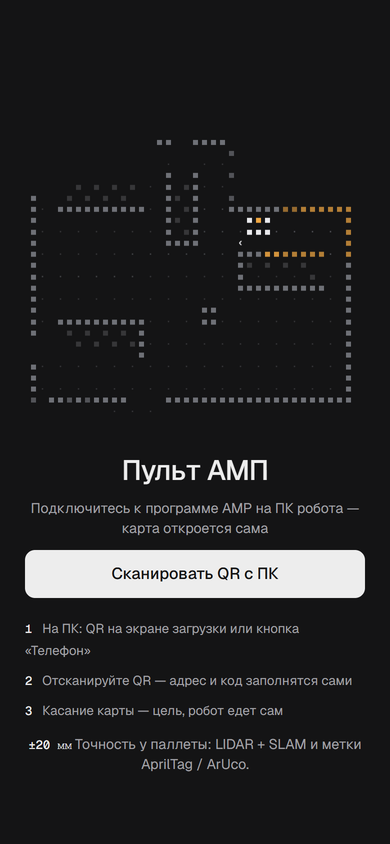
Всё ПО написано командой: прошивка, навигация на ROS 2, пульт на ПК и на телефоне. Оператор ставит точку на карте, и робот едет сам.


Своё ПО целикомПрошивка, навигация, пульты и отчёты написаны командой, поэтому ПО дорабатываем под заказчика без чужих лицензий.
Тест-драйв
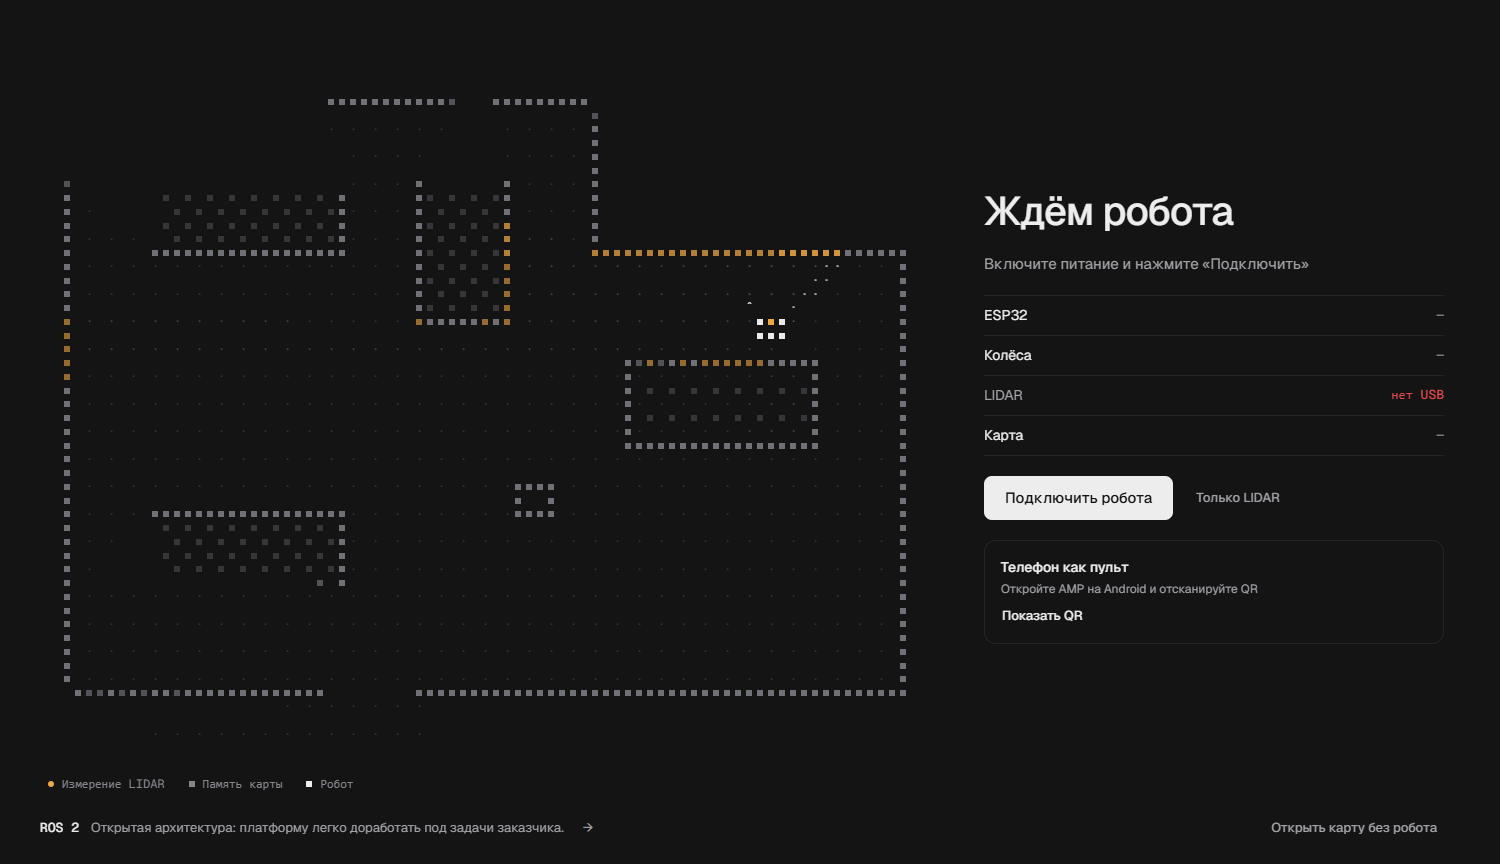
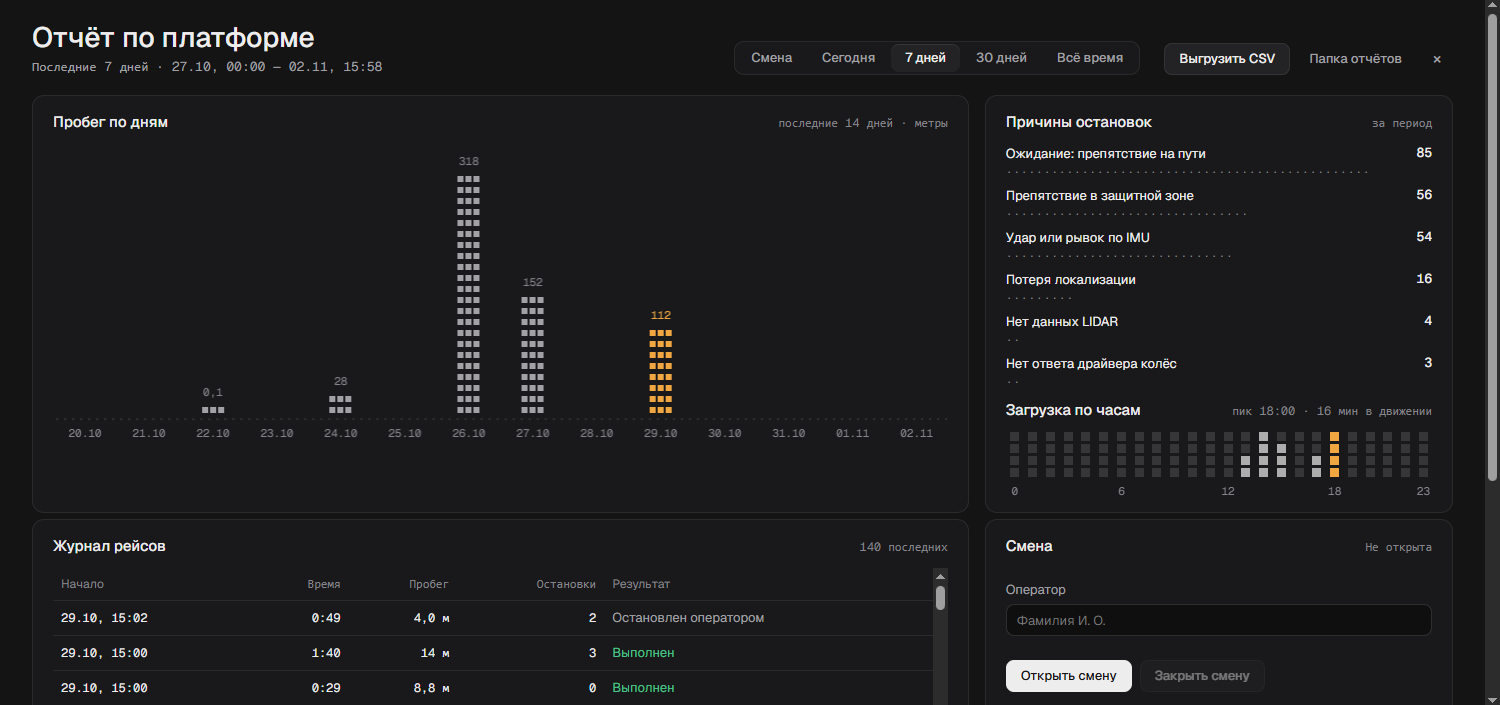
Это упрощённая модель пульта АМП на карте склада. Подключите «робота», нажмите на свободное место и отправьте его в рейс. Поставьте препятствие или выпустите человека в проход и посмотрите, как платформа остановится и объедет. Вкладка «Отчёт» собирает ваши рейсы.
Включите питание и нажмите «Подключить»
Модель упрощена: карта и препятствия условные, скорость в демо ускорена вчетверо, а выбор скорости по ширине прохода и стоп по лидару работают так же, как в настоящем пульте. Он есть для ПК и Android, сборки для Astra Linux и РЕД ОС.
Для предприятия
Предприятию мало, чтобы робот ездил, нужны цифры. АМП сам ведёт журнал рейсов и остановок, считает загрузку и выгружает отчёт в Excel. ИТ-служба получает API для WMS, MES и 1С.

Аналоги и конкуренты
Сравнили с KUKA KMP 250P, «Аргоном» от Валдай роботов и AXELOT XCD 101. KUKA точнее на 5 мм, но работает только от −20 °C, требует дополнительного освещения и закрытого ПО.
Шкала −40…+40 °C, длиннее полоса — шире диапазон
Допуск, мм: меньше — точнее
| Параметр | KUKA | «Аргон» | AXELOT | АМП |
|---|---|---|---|---|
| Назначение | Склады, промышленность | Склады | Склады | Склады, промышленность |
| Навигация | SLAM + маркеры | только SLAM | только SLAM | SLAM + маркеры |
| Адаптация под заказчика | закрытое ПО | закрытое ПО | закрытое ПО | открытая ROS2 |
| Освещение склада | нужно | не нужно | нужно | не нужно |
Наше преимуществоТочное позиционирование у стеллажей, быстрый захват и перемещение выбранных паллет и грузов.
Область применения

Научно-технический задел
Соответствие НПТЛНаправление: промышленные транспортные роботы. Развитие технологий мобильной робототехники.
Рынок и потребитель
Источник: исследование «Контур», 2025–2026 гг., kontur.ru/compass. Круги показывают вложенность сегментов, а не масштаб.
Внедрение
Сначала пилот на маршруте заказчика. Критерии приёмки согласуем заранее и проверяем по отчёту АМП. После приёмки ставим несколько платформ и связываем их с учётной системой.
Карта маршрута, обучение операторов, ежедневный отчёт о работе
Рейсы без вмешательства, остановки и сбои берём из отчёта АМП, а не на словах
Несколько платформ на площадке, связь с WMS и 1С через API
Цели пилота согласуются с заказчиком до старта
Ищем площадки для пилота: склад или цех с повторяющимся маршрутом перевозки грузов до 90 кг
Предложить площадкуПлан реализации
Квалификация заявителя

Генеральный директор ООО «Визуальное решение»

ПО на ROS 2, сайт, Android-приложение

Реклама, соцсети и продвижение бренда

LiDAR, алгоритмы движения и поведения

Техническая реализация и тестирование
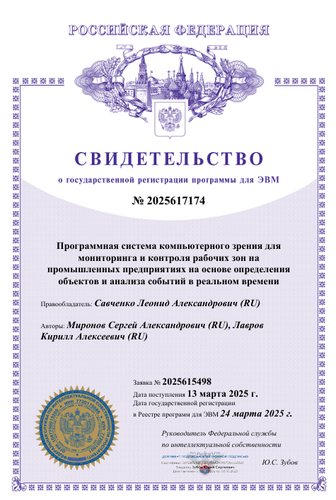
Программная система компьютерного зрения для мониторинга и контроля рабочих зон на промышленных предприятиях на основе определения объектов и анализа событий в реальном времени
Эти наработки применяются в системе ориентации АМП.
Контакты
Покажем прототип и пульт, согласуем цели пилота на вашем маршруте или обсудим инвестиции.